I / INPUT
何を持ち込んでいるか。
活動の出発点となる資源と課題を分けて整理します。「自社」は、その場・制度を運営する組織を指します。
II / VALUE CREATION FUNCTIONS
資源を、どう価値へ変えるか。
以下は既存の8ステップへの編集上の対応づけです。各施設の公式な工程名や、全工程を自前で担うことを意味しません。
III / OUTPUT
直接、何が生まれたか。
試作品、データ、契約、標準、育成した人材など、活動から直接生まれたもの。
IV / OUTCOME
その結果、何が変わったか。
実際の利用、行動、業務、事業、地域の変化。報告された変化と、施設の活動に帰属できる効果は区別します。
Newascoは技術的な見通しと調達に必要な情報を得て、供給者選定へ進める状態になったと報告される。これは意思決定の前進であり、継続操業での時間削減量や利益増まで確認されたものではない。
運営者・関係者の報告出典 1各案件の恒久導入率、従業員の身体負荷の長期改善、欠勤減少、投資回収は公開資料では未確認。試作品の完成を労働環境改善の達成と扱わない。
公開資料では未確認
PROJECT IN FOCUS / 具体的な事例
Newasco de Hoop:洗濯物RFID一括読取りの12週間検証
確認できた段階:実証 調査確認日 2026-09-28
誰の課題を、どう扱ったか
衣類を一枚ずつ読む作業をまとめて処理するため、タグの配置と不要な周辺読取りの問題を調べ、実工程を模した試験を行った。
生まれたもの
試作品のデモと部品・費用の見通しを得て、次の供給者探しに向け助言を提供した。
確認できた変化
購入・常設稼働と、誤読率・工数・回収期間の定量結果は公開資料では未確認。
評価の限界:事例ページには時間短縮を示唆する表現があるが、比較条件と数値が示されないため、定量効果としては採用しない。
DESIGN BACKWARDS FROM IMPLEMENTATION
社会実装から逆算して、
何を先に整えているか。
実証の先にある導入・運用・継続から、この事例の設計を読み解きます。原典で確認できる仕組みと、MDLの設計解釈・他地域へ応用するための提案を区別して読んでください。「提案」「未実施」と記す内容は、当地で実施済みの工夫ではありません。仕組みの存在と、全案件で成果が出たことも別に扱います。
見積りと供給者選定までを出口に置く
試作完了時に次の企業が費用と構成を理解できれば、研究チームが去っても調達を進められる。Newascoの成果物は、実装責任者へ渡す資料を試作の完成条件に含める重要性を示す。
使う人を検証と判断に入れる
従業員が試験に加わる方針は、開発者が見落とす段取りや不快感を早期に拾うために意味がある。ただし参加した事実だけで受容を保証せず、負担と本人の判断を導入前後で確認すべきである。
ロボット以外の改善も候補に残す
GomBusterは手作業を助ける補助具として開発される。完全自動化に投資する前に、安価で使いやすい工程変更や補助具が同じ課題を解く可能性を残す方法として参考になる。
対象物も自動化しやすくする
温室のカード配置では、カードの設計変更と吸着機構を組み合わせる。実装費を決めるのはロボットの性能だけではなく、部材や工程の標準化でもあるという具体例である。
MORE DETAIL / 運営・根拠・応用
運営の全体像と、学びを深める資料。
費用負担、公表値、応用条件、写真・動画、原典を続けて確認できます。
01どう動かしているのか。
企業の課題と成熟度に合わせて支援を分ける。Action trackは定義済みの用途を3〜4か月で調べ、1組の実験と次の提案を返す。Innovation trackは6〜8か月かけ、関係従業員を巻き込み、複数コンセプトと2回の検証を行う。Minor Roboticsでは5〜6人の学生チームが5か月で動くPoCをつくり、2〜3日のハッカソンは初期着想に位置づける。研究・産業の橋渡しに徹し、完成品の製造は行わない。実例のLamme Textileでは航空機の洗濯物袋を重労働で空にする工程に対し、PLC制御の直動装置と空気圧機構で袋を反転・振動させるPoCを開発。2026年6月には身体負荷軽減に関するIEEE RA-P論文の発表を報告した。
- 現場作業と身体負荷を従業員と観察
- 課題の成熟度に応じた支援期間を選択
- 複数案を試作し現場で検証
- 採用・修正・不採用の判断と実装先への引継ぎ
02誰が負担し、誰が担うか。
企業案件の費用は個別見積り。産業パートナーが機材・投資・専門性を提供。MKBdoetではDigitalzhによる補助支援がある。組織全体の収支構成は未確認。
制度やプログラムの財源と、各参加企業・地域に発生する費用は同じではありません。公開範囲を超える案件別予算・契約条件は未確認です。
03確認できたこと。
現場従業員を試験と意思決定に参加させ、試作開発に集中し完成製品は製造しないと明記する。
読み取れる範囲:従業員の同意・拒否権や労働条件改善の統計までは公開されていない。
原典で確かめる ↗ 出典の説明 ↓04日本で活かすなら。
本調査の分析:日本の人材育成やリビングラボでは、ハッカソンのアイデア、学生のPoC、現場の採用判断を別の成果として管理したい。労働者に負担の大きい工程を選び、本人の観察と提案から『どの作業を機械に任せ、どの判断を人が保持するか』を設計する。技術導入の効果は生産量だけでなく、身体負荷、段取り替え、例外処理、保守技能、仕事への裁量で評価する。学生だけに現場の安全・製品責任を負わせず、企業の現場責任者と専門技術者が実装可否を判定し、引継ぎ先と予算を先に定めることが再現条件になる。
05そのまま真似できないこと。
試作件数を雇用改善や事業成果と等置できない。従業員参加を掲げても、誰が選ばれ、反対意見が設計を変えたかは案件ごとの確認が必要。研究結果の紹介と、保守可能な製品を継続導入する責任は別である。公表事例の多くはプロトタイプ段階で、費用、導入後の故障、投資回収、労働負荷の比較データが不足する。労働不足だけを理由に、業務改善や補助具などロボット以外の解決を除外してはいけない。
06次に、何を確かめるか。
提案・未実施:製造または施設管理の1工程を対象に、従業員5人以上と現場責任者が90日間、作業変更・補助具・ロボットの3案を同じ基準で比較する。身体負荷と1件当たり総工数が共に改善し、従業員の受容と保守担当が確保できた案だけ次の6か月検証へ進める。どちらかが悪化すれば設計を見直す。
07現場を、写真と動画で。
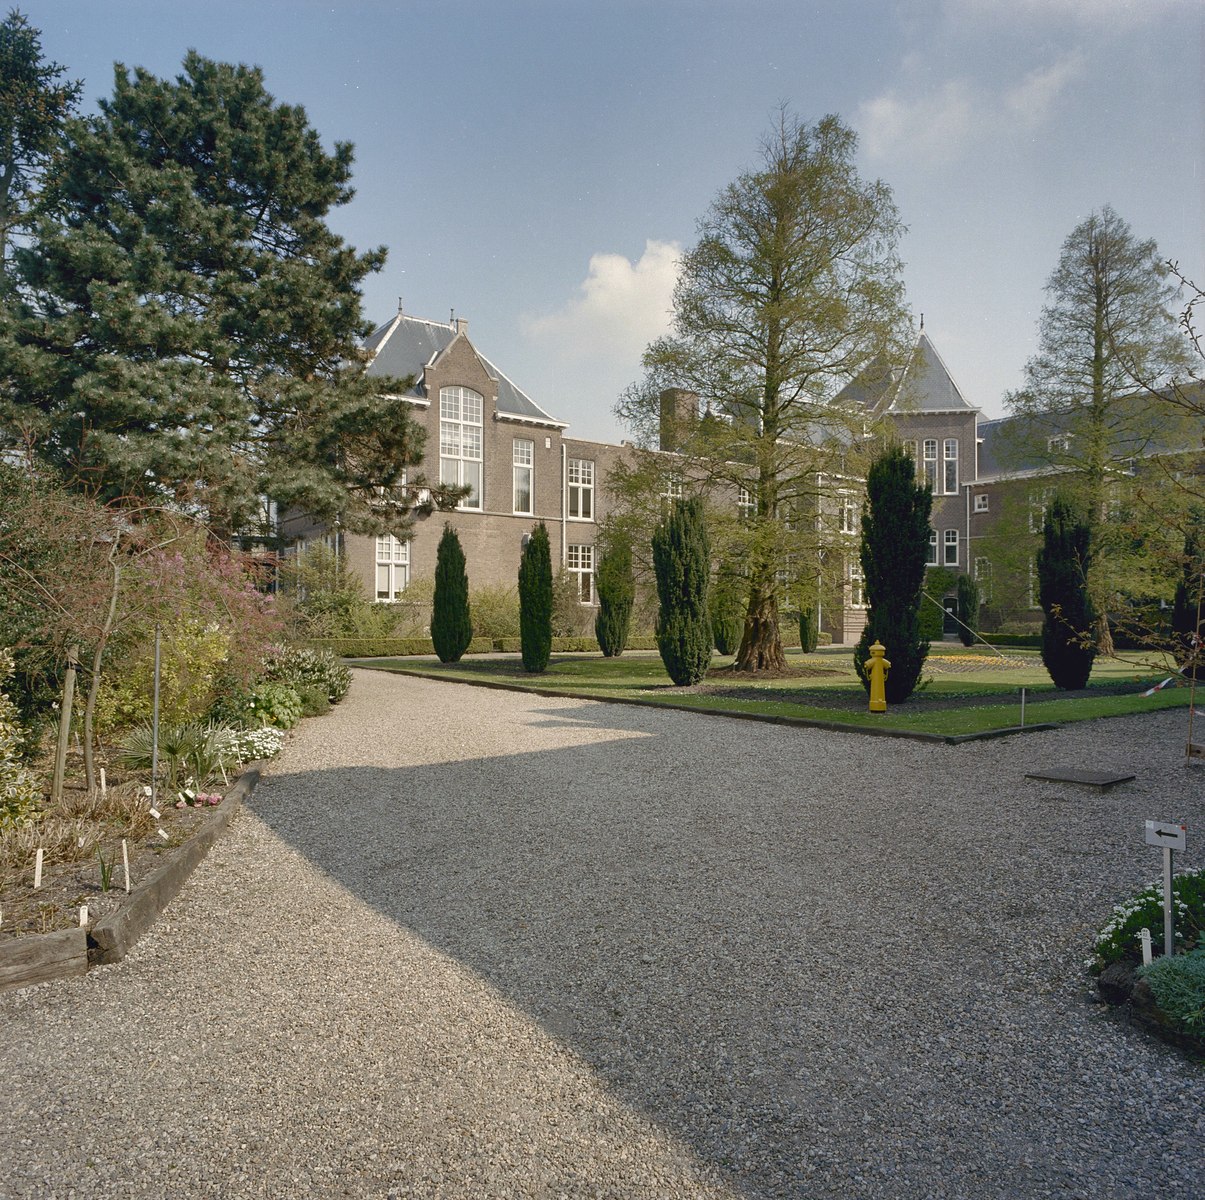
冒頭写真:旧工科大学植物学棟の庭とレンガ造りの建物。後にRoboHouseが入居した旧拠点。
公式サイトで、写真・最新の活動を見る ↗08原典を読む。
New IEEE RA-P Publication on reducing heavy physical labor with robotics ↗
2026年研究公開の事実。論文の定量結果は採用しない。